君たちは連携大学院を知っているか
本記事は,九州大学 Advent Calendar 2025の7日目の記事です.
前日の記事(cmさんの記事)はこちら(https://note.com/clever_ram1908/n/n4d76b1b9e02a)
文字に色があるのはなんとなく共感できました.共感覚ってやつでしょうか,私は数字にも色があるような気がします.
Index
1. Introduction
はじめまして,関西電気鼠保安協会(@pikathatremains)でございます.
「お前誰やねん?」という方が大多数だと思いますので,軽く自己紹介をします.
私,総合理工学府M1の学生(2025年12月現在)でございます.専門はプラズマでございます.趣味は格闘技観戦・視聴です.
学部から九大にいたわけではなく,院進でのこのこやってきた者であります.なんなら大学の学部という場所にも属したことは無く,高専*1からぬるんとやってきたわけであります.いわゆる院ロンダとかを通り越して,大院進*2ですな.
表題にある通り,私は連携大学院生です.筑紫キャンパスにはいません.とある研究所(どこと言えば身元がかなり明らかになるため,ぼかしています.)にいます.そのせいもあって,九大生という感覚がかなり薄いです.今回のアドカレも,嬉しいことにきょーちゃんからのお誘いあって書いているわけです.この場をお借りして御礼申し上げます.
てか,アドカレ自体3年ぶりに書いてます.久しぶりにブログを書いているわけですが,忙しなさと楽しさの織り交ざった感情を,かじかんだ指でタイプしております.寒い.
さて今回は弊学における連携大学院制度について,他大学での連携大学院制度,実際どうなのか紹介できればと思います.
今回,はてなブログだけでなくnoteでも書いてみました*3.note派はこちらへGO!!
2. 九州大学における連携大学院制度
そもそも連携大学院制度とは何なんでしょうか?
一般に,大学院とは学部と同じ大学にある研究科や専攻の中で,大学所属の教員の研究室に在籍し,研究指導を受ける高等教育システムのことです.一方で連携大学院制度は,大学外の研究機関に属する研究者を客員教員として迎え,学生がその機関の研究環境を活用でき,なおかつ研究指導を受けることができるという制度です.決して共同研究の一環ではなく*4,がっつりその機関に常駐して研究をします.
受け入れ先の研究機関は,国立研究開発法人や大学共同利用機関法人,民間の研究所など多岐にわたり,産官学のハイブリッド構造をなしています.なお,修士論文および博士論文は所属する大学に提出するため,学位は九大が授与してくれます.
私が所属する総合理工学府では,産総研,NIMS,QST,核融合研との連携講座が開設されています.
工学府ではNIMSや理研との連携講座,連携大学院の講座を実施しています.
↓代表的な研究所のサイトたち
そのほかは把握しておりませんが,興味がある方は調べてみてください.何かしらあるかもしれません
まとめると,九州大学の連携大学院制度というのは,
- 大学の枠にとらわれず,
- 他研究機関のリソースを丸ごと使って研究できる!
- そしてその指導教員が九大の客員教員としてあなたを見てくれる
という,なんとも素敵な制度です.
産総研のような応用寄りの研究から,理研やNIMSのような国内最高峰の基礎科学研究機関,核融合研のようなデカ実験施設など,幅広いです.
次章では,九大以外の大学ではどうなのか記します.
3. 他大学の連携大学院事情
当然,連携大学院制度はなにも九大だけの特殊な制度ではございません.他大学でもめちゃ多い.調べてみたところ,大学と国研(国立の研究所)の結びつきは想像よりもずっと強いです.
たとえば──
- 東京大学 ...理研,JAXA,宇宙研,がん研究センターなど挙げだしたらキリがない.たぶんやけど,どの大学よりも連携先が多いと思います.
- 筑波大学 ...産総研,KEK,NIMS,宇宙研などとやたら結びつきが強い.筑波にある研究所はだいたい筑波大と一緒になんかしてる.
- 名古屋大学... 核融合研,生理研がほぼ隣なので,伝統的に連携が強い.てか,核融合研の前身はもともと名大プラ研ですしね.
- 総研大... 研究所で研究する大学院のため,総研大生はもれなくみな連携大学院生ということになります.
このあたりを見るとわかる通り,連携大学院は全国的によくある制度です. 研究所の設備が巨大化し,大学単独でカバーしきれないテーマが増えてきた現代では,むしろ大学+国研のハイブリッド教育が当たり前になりつつあると言っていいでしょう.
では,その制度の中に実際に放り込まれた学生,つまり私のリアルな生活はどうなのか? 次の章でお話しします.
4. 実際どうなん?
前期(4月〜8月)までは,修士修了に必要な単位を確保するため,筑紫キャンパスで授業を受けていました. 忙しいのかなと思いきや,実際はそこまででもなかったです.関西出身の私としては,「福岡のうまいもん食べられるやん,ラッキー」くらいの気持ちで過ごしていました.
閑話休題として,福岡でうまかったものを軽く紹介します.
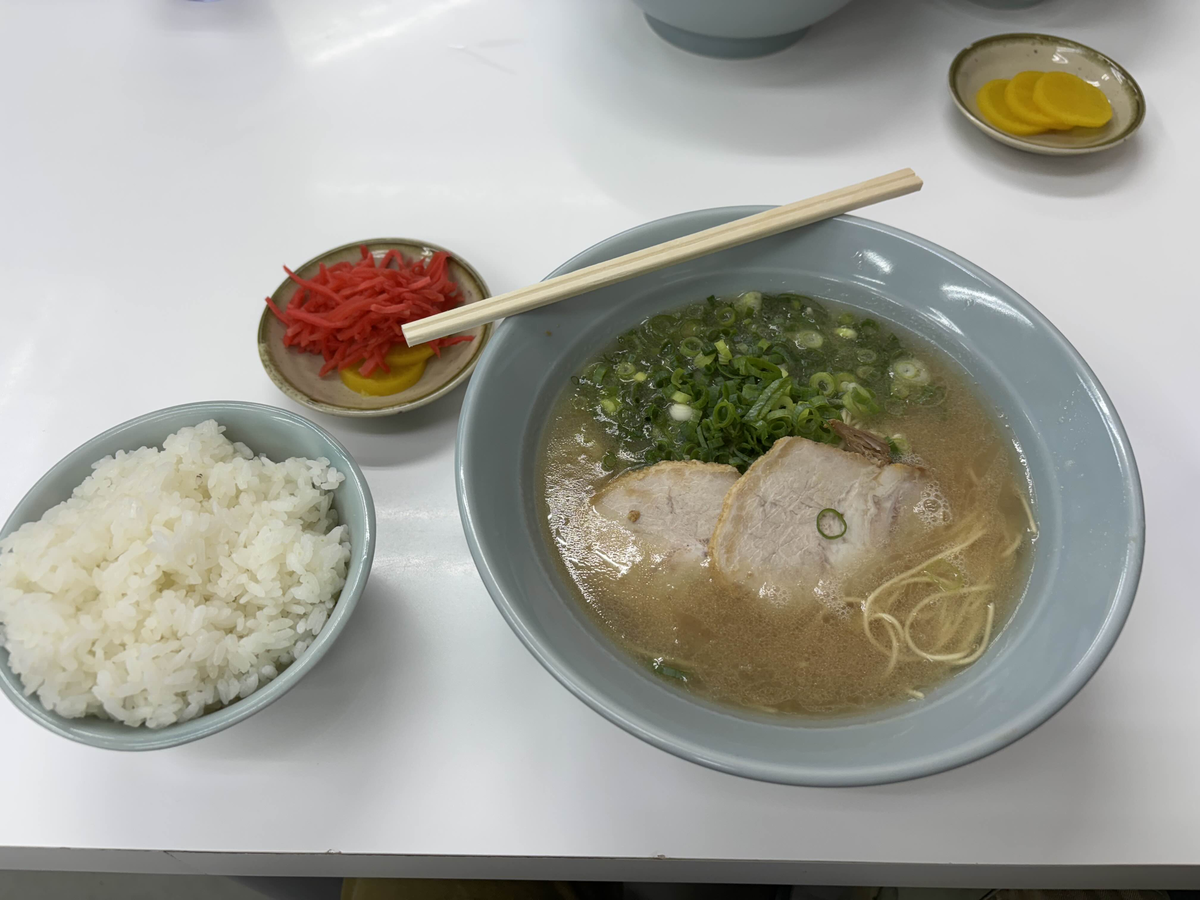
・味心
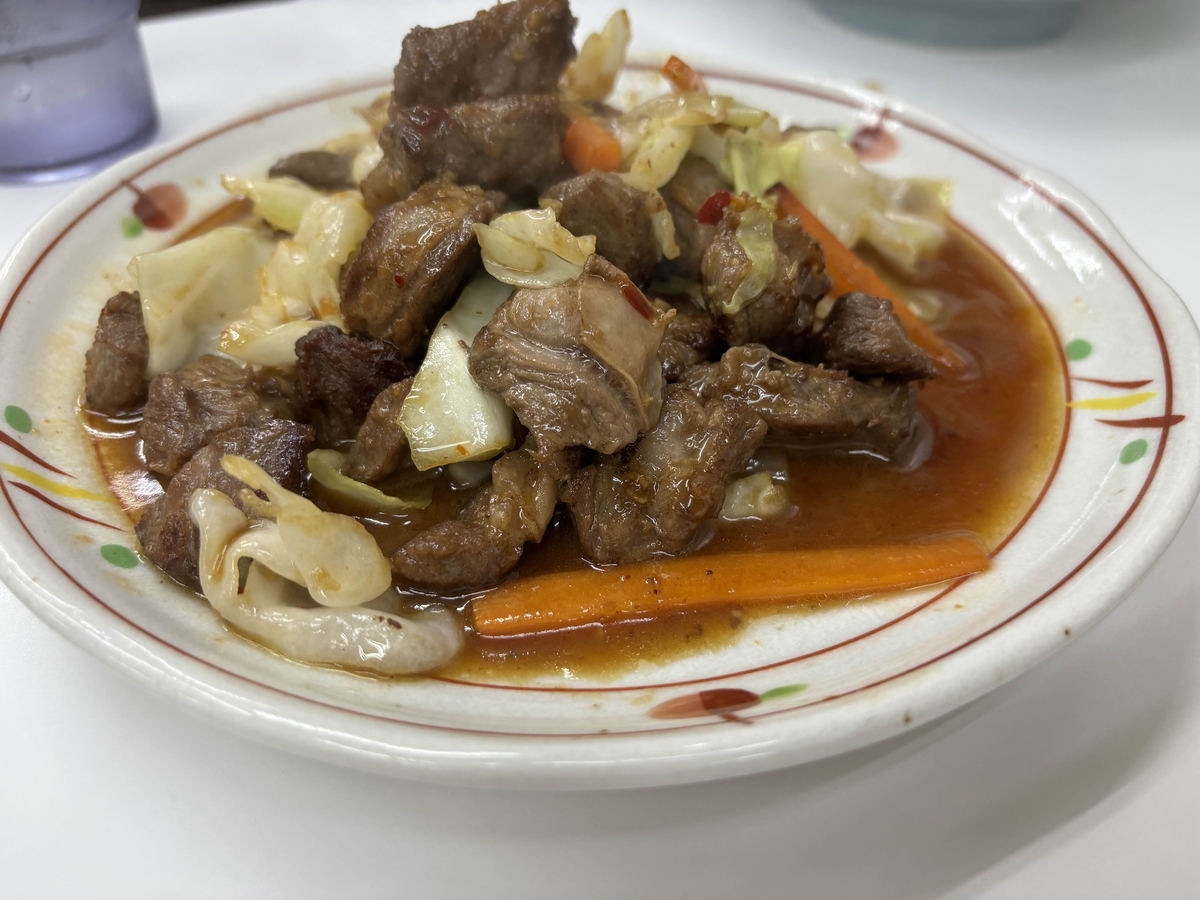
ラーメンはスタンダード系豚骨.あつあつでうまい.豚サガリが米と相性よし.
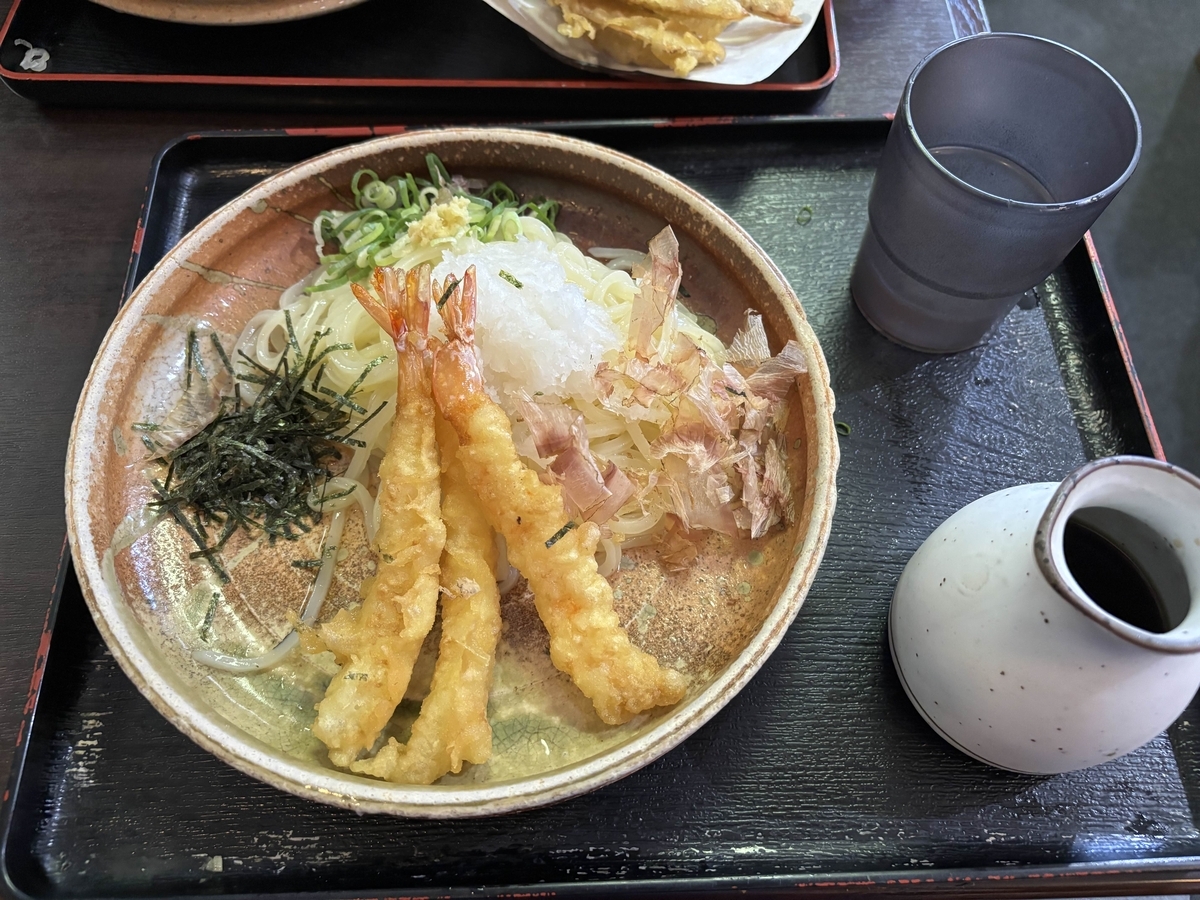
・大地のうどん
細めのうどんがおいしかった.大盛にすればよかったと後悔をした.
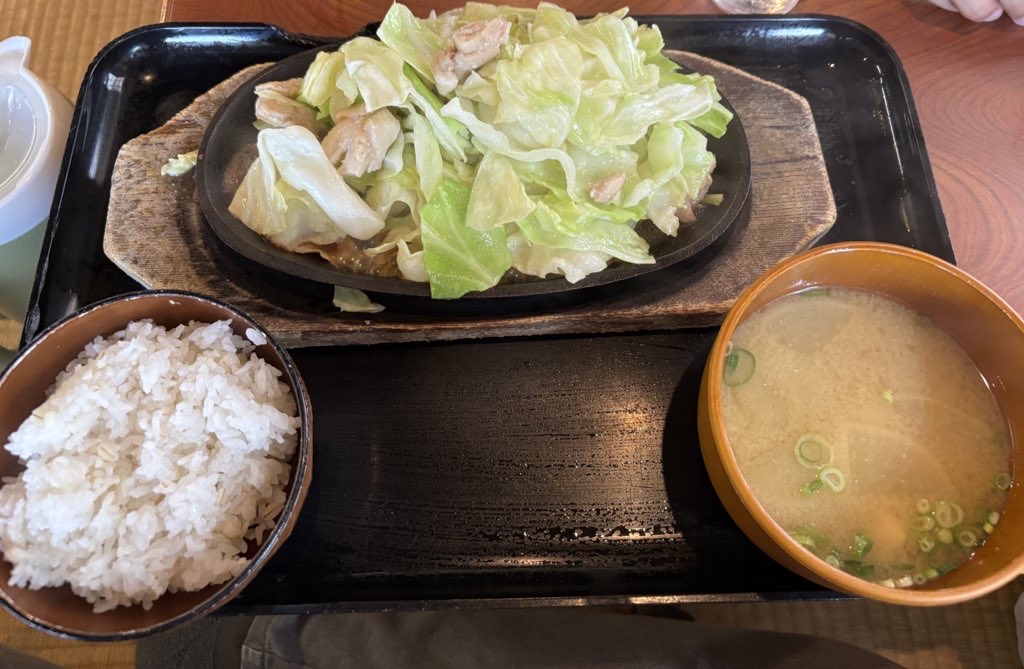
・ドライブインかかし
びっくり亭みたいな鉄板焼き.斜めにかたむける枕木は無かった.肉は鶏.うますぎて,これの再現飯を一時つくってた.
本格的に研究所での生活が始まったのは,お盆明けの8月18日から.実験準備が立て込んでいたこともあり,最初はかなりバタバタしていました. それでも,巨大な装置や実験機器に触れられる経験というのはなかなか他では得られないもので,ワクワクしながら作業していました.
実験設備は整っているし,外国人研究者も多く,研究環境としてはかなり恵まれている方だと思います.英語の文献や議論に自然と触れるので,研究者としての筋肉がついていくような感覚もあります.
ただ,良いところばかりではないのも事実です. ごつい研究所は,だいたい山を切り開いた場所に建てられています.すなわち...かなりの田舎です.なんなら山の上です.私の実家も山の中だったのでそこまで気は滅入りませんでしたが,人によっては結構ブルーになるかもしれません*5.
さらに,学生の数が少ない. 正確には,施設の面積に対して学生の数密度が低いため,学生に全く会わないまま終わる1日も普通にあります.
そしてもう一つ特徴的なのが,研究者だけでなく,出向で来ている作業員の方や業者さんなど,社会人が多いという点です. 大学の教職員とはまた違う空気感で,ちょっと冷たく感じる人もいたりします(もちろん全員がそうではありませんし,優しい方もたくさんいます).
それでも,「特定の分野の最先端を追いたい」「でかい装置を触り倒したい」「国内トップクラスの研究がしたい」 という人には,連携大学院制度で研究所に飛び込む価値は十分あります。.研究環境としてのポテンシャルは本当に高いです.
……まあでも,人としておもしろく生きるには,研究だけしててもダメなんですけどね.外に出て俗世を知ることは重要ですよ!!
それでは明日の記事も楽しみにしつつ,ここいらでさよならでもしましょう.
たのしい!数値計算
この記事は、奈良高専 Advent Calendar 2022の24日目の記事です。前回の方(Jin)のブログはこちらです。
はじめに
皆さん初めまして。ぴかです。
最近BLEACHの千年血戦篇を見ています。めちゃくちゃおもろいですね。
↑バンビエッタちゃん。かわいい。
さて、今回は数値計算をテーマになんか書いていこうと思います。なんで数値計算かというと、クリスマスだからです*1。クリスマスは数値計算をしろ。
わたくしの分際でクリスマスイブの記事を書くのは、たいへんおこがましいと思いつつも、なんかごちゃごちゃと書いていこうかなといった次第であります。
目次?
たいそうな文章ではないため、目次とは言えない何かです。うーん、おしながきといったところでしょうか。
数値計算ってなに~
数値計算ってなんなんでしょうね。数値を使って計算するなら算数じゃね?って思われるかもしれません。デジタル大辞泉によると、
コンピューターを使って、代数的または解析的に解くことが困難な問題、または手計算では不可能な計算量が膨大な問題を解くこと。
とのことです。
すなわち、手計算するのがしんどかったり、解析的(大雑把に言うと式変形)に解くのが難しいものを計算する方法が数値計算法というわけですね。
数値計算の対象
数値計算だったり数値解析の対象となるものはめっちゃ多いです。
数値補間、行列式、微積分、微分方程式(常微分も偏微分も)とかその他たくさんあります。
その応用例は、流体解析とか電磁界解析、ウイルスの感染*2をシミュレーションしたりとかです。身近なものだと天気予報もあります。
実際に数値計算してみる
実際に数値計算してみます。むずかしいモデルを数値計算するには、その分プログラム書くのも大変だったりします。
そのため、ここでは古典力学上の簡単な計算例を紹介します。
自由落下問題
質量をもった物体(ここでは質点とします)がある高さから落下していくモデルを例に数値計算します。
↑スカイダイビングする人
まず、自由落下について理論式から考えていきます。質量を$ m $、速度を$ v(t) $、重力加速度を$ g $とすれば、Newtonの運動方程式は、
$$ m\frac{dv(t)}{dt} = mg \tag{1} $$
となります。
この微分方程式を解けば、物体が移動する距離や物体の速度が求まるわけです。
ところで微分ってどうやって数値計算するんでしょうか??
微分はTaylor展開により表すことができます。
$ t = \Delta t $まわりのTaylor展開により$ \frac{dv(t)}{dt} $は、
$$ \frac{dv(t)}{dt} \approx \frac{v(t + \Delta t )-v(t)}{\Delta t} \tag{2} $$
となります。(これは、$ \Delta t \approx 0 $とすれば微分の定義$ \frac{dv(t)}{dt} = \lim_{\Delta t \rightarrow 0} \frac{v(t + \Delta t )-v(t)}{\Delta t} $と一致し、微分を近似表現できていると言えます。)
ここで、速度の微分を$ \frac{dv(t)}{dt} = f(t,v) $とすると、式(2)は、
$$ v(t+\Delta t) = v(t) + f(t,v) \cdot \Delta t \tag{3} $$
こんな感じになります。同様に、移動距離$ x(t) $についても、
\begin{align} x(t+\Delta t) &= x(t) + \frac{dx(t)}{dt} \cdot \Delta t \\ &= x(t) + v(t) \cdot \Delta t \tag{4} \end{align}
と表すことができます。
これら式(3)、(4)により微分方程式の数値解を計算する方法をEuler法といいます。
このEuler法によって式(1)で表される自由落下を数値計算します。なおPythonで数値計算しました。Pythonは個人的に使いやすいなっていうのと、colaboratoryとかweb上で実行できたりするので便利です(VScodeのほうが使いやすいけど)。
コードはこんな感じ(きたないかもだけど許して。あとスマホだとこのコード表示が見にくくなるんやが、どうしたらいいんでしょうか。)。
#簡単な力学系のシミュ(1次元質点運動問題)
#ここでは自由落下を扱う(空気抵抗を一切含んでいない F = mg の式)

import numpy as np
import matplotlib.pyplot as plt

#const
g = 9.8

#計算エンジン------------------------------------------------------------
#変数
t = 0.0 #時刻t
d = 0.01 #微分刻み幅d

#格納配列(csv出力とかグラフとかにするため)
tlist = []
ylist = []
vlist = []

#入力部
y = float(input("初期高度y0を入力してほしいにゃ:")) #初期位置を入力
v = float(input("初速度v0を入力してほしいにゃ:")) #初速を入力
print("{:.5f} {:.5f} {:.5f}" .format(t,y,v))  #入力時の数値出力

#自由落下計算
while y >= 0: #高度が0になるまでの時間
    t += d #時刻更新
    v += g*d #速度更新
    y -= v*d #位置更新
    print("{:.5f} {:.5f} {:.5f}" .format(t,y,v)) #計算課程から終了まで数値出力

    tlist.append(t)
    ylist.append(y)
    vlist.append(v)

#グラフ出力します
figy = plt.figure(1)
plt.plot(tlist,ylist)
plt.xlabel('Time [s]')
plt.ylabel('Height [m]')
plt.show()

figv = plt.figure(2)
plt.plot(tlist, vlist)
plt.xlabel('Time [s]')
plt.ylabel('Velocity [m/s]')
plt.show()
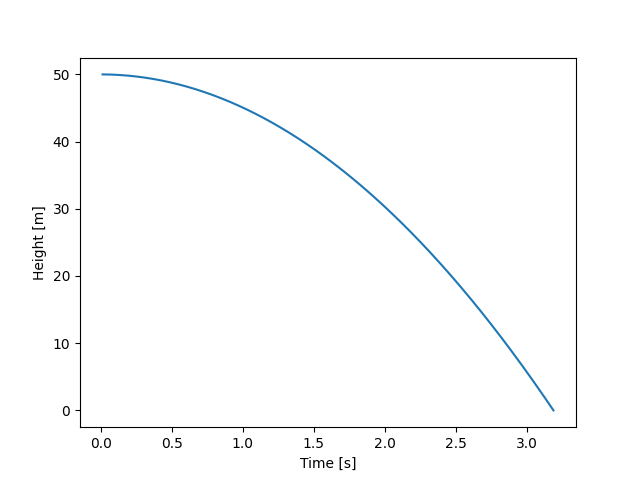
初期位置を50 m、初速を0 m/sとして実行します。なお計算条件は、時刻の刻み幅を0.01 s、質点の高度が0になる時刻で計算終了としました。
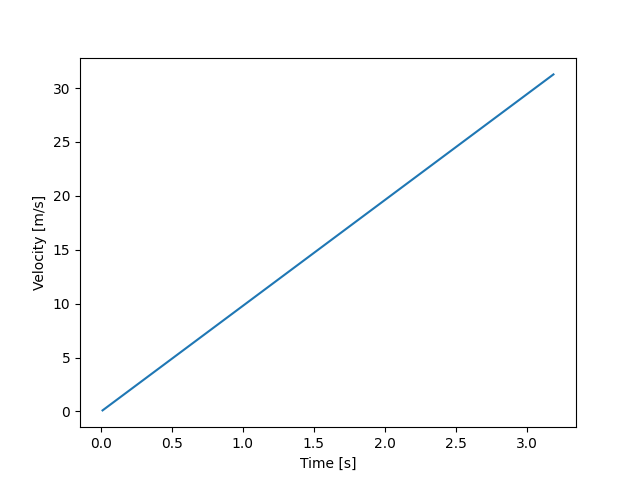
質点の高度変化をFig3に、速度変化をFig4に示します。
わ~、自由落下運動の数値解を求めれた~......
実はこれ、空気抵抗を考慮していないモデルなので、初期高度が高ければ高いほど落下時における質点の速度は速くなります。
例えば雨を降らす乱層雲は地上から1 km~2 kmぐらいの高さですが、このとき空気抵抗が無いと雨粒は140 ~198 m/sの速度で降ることになります(雨が10 kgの量降るとしたら)。
時速換算すると、504~713 km/h程度です(この速度で雨が降ればヤバイですよね)。
ということで空気抵抗を考慮した自由落下を考えましょう。
閑話休題
空気抵抗を考慮する前にちょっとだけ。
最近Polyphiaっていうバンドの曲をよく聞いてるんですが、まぁえぐいんですね。インストバンドなんですが、ギターがうますぎる。ギターはTim HensonとScott Lepageの2人なんですが、2人ともえげつうまい。
Playing Godとかえげついです。クラシックギターでピロピロ弾いてるし。ぜひ聞いてみてね。
空気抵抗を考慮した自由落下
物理の問題とかで速度に比例する空気抵抗とかよくありますよね*3。アレを考えます。
速度$ v $に比例する空気抵抗を考慮した場合、運動方程式は、
$$ m\frac{dv(t)}{dt} = mg - kv(t) \tag{5} $$
と表すことができます。ここで$ k $は空気抵抗の比例係数です。
この比例定数は粘性抵抗と言われるぽいです。
式(5)について初速を0とし、速度$ v(t) $を導くと、
$$ v(t) = \frac{mg}{k}\Bigr ( 1 - \exp\bigr [ -\frac{kt}{m} \bigl ] \Bigl ) \tag{6} $$
となります。
時間$ t $が十分長いとき、速度は、
$$ \lim_{\Delta t \rightarrow \infty} v(t) = \frac{mg}{k} \tag{7} $$
となります。
この速度を終端速度といい、質点は一定の速度に達します。
さて、この空気抵抗を考慮した自由落下を数値計算しましょう。
コードはこんな感じ。
#簡単な力学系のシミュ(1次元質点運動問題)
#速度に比例する空気抵抗(粘性抵抗)がかかる自由落下を扱う(F = mg - kv の式)

import numpy as np
import matplotlib.pyplot as plt

#const
g = 9.8

#計算エンジン------------------------------------------------------------
#変数
t = 0.0 #時刻t
d = 0.01 #微分刻み幅d

#格納配列(csv出力とかグラフとかにするため)
tlist = []
ylist = []
vlist = []

#入力部
m = float(input("質量mを入力してほしいにゃ:"))  #物体の質量を入力
k = float(input("空気抵抗kを入力してほしいにゃ:"))  #空気抵抗を入力
y = float(input("初期高度y0を入力してほしいにゃ:")) #初期位置を入力
v = float(input("初速度v0を入力してほしいにゃ:")) #初速を入力
print("{:.5f} {:.5f} {:.5f}" .format(t,y,v))  #入力時の数値出力

#自由落下計算
while y >= 0: #高度が0になるまでの時間
    t += d #時刻更新
    v += (g-k/m*v)*d #速度更新
    y -= v*d #位置更新
    print("{:.5f} {:.5f} {:.5f}" .format(t,y,v)) #計算課程から終了まで数値出力

    tlist.append(t)
    ylist.append(y)
    vlist.append(v)

#グラフ出力します
figy = plt.figure(1)
plt.plot(tlist,ylist)
plt.xlabel('Time [s]')
plt.ylabel('Height [m]')
plt.show()

figv = plt.figure(2)
plt.plot(tlist, vlist)
plt.xlabel('Time [s]')
plt.ylabel('Velocity [m/s]')
plt.show()
質量を10 kg、比例定数を10 kg/s、初期位置を50 m、初速を0 m/s、として実行します。なお計算条件は、時刻の刻み幅を0.01 s、質点の高度が0になる時刻で計算終了としました。
質点の高度変化をFig7に、速度変化をFig8に示します。
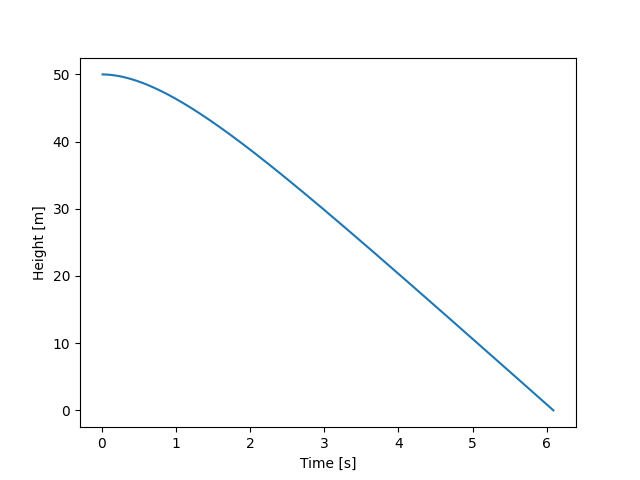
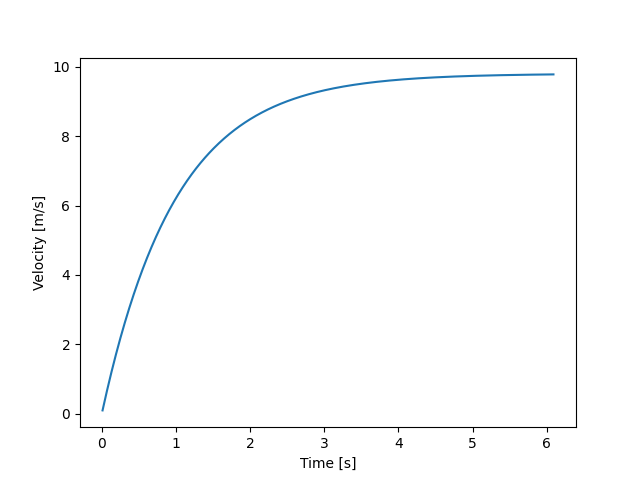
ちゃんと速度が一定のとこ(およそ9.8 m/s)に漸近していますね。
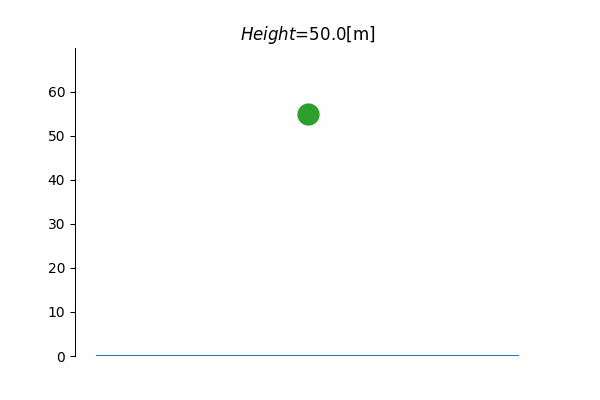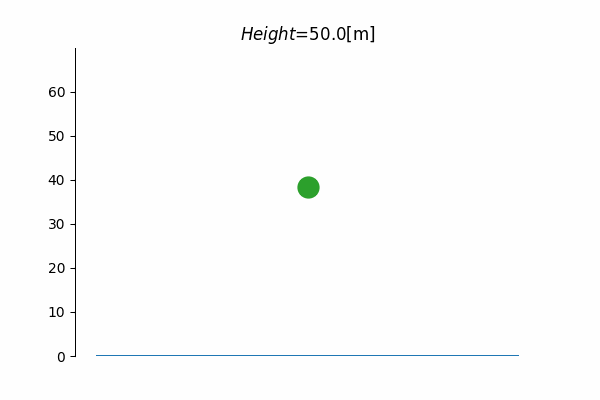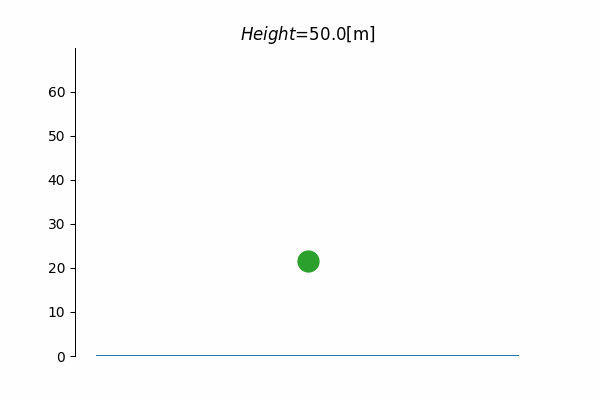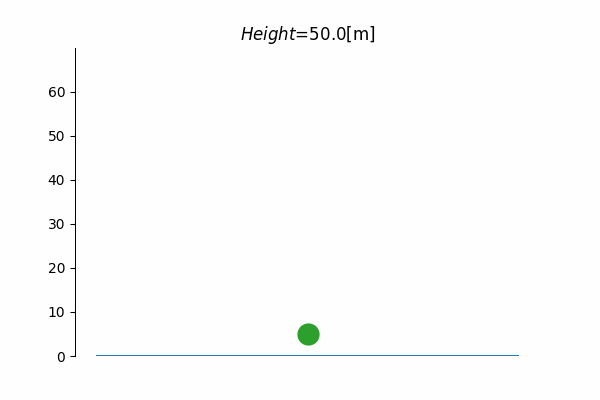
質点の高度変化とか速度変化をグラフだけで見ていても退屈になってきたので、アニメーションで質点の動きを見てみましょう。
動き始めよりも地面に近づくときのほうが速い落下になってますね。
おわりに
自由落下という簡単な物理現象を数値計算してシミュレーションしました。わりとおもろいですよね。
微分方程式で表される現象は古典力学の運動だけでなく、電磁界を表すMaxwell方程式や流体のNavier-Stokes方程式であったりと、たくさんあります。(私は電磁界解析を研究でやってたりやってなかったり)
気になった方はぜひ数値計算してみてください。
おまけ
アニメーションを含むコードです。
# 簡単な力学系のシミュ(1次元質点運動問題)
# 速度に比例する空気抵抗(粘性抵抗)がかかる自由落下を扱う(F = mg - kv の式)

import numpy as np
import matplotlib.pyplot as plt
import matplotlib.animation as animation

# const
g = 9.8

# 計算エンジン------------------------------------------------------------
# 変数
d = 0.01  # 微分刻み幅d
t = 0.0 # 時刻


# 格納配列(csv出力とかグラフとかにするため)
tlist = []
ylist = []
vlist = []

td =  np.arange(0, 100, 0.01)  # アニメ時刻

# 入力部
m = float(input("質量mを入力してほしいにゃ:"))  # 物体の質量を入力
k = float(input("空気抵抗kを入力してほしいにゃ:"))  # 空気抵抗を入力
y = float(input("初期高度y0を入力してほしいにゃ:"))  # 初期位置を入力
v = float(input("初速度v0を入力してほしいにゃ:"))  # 初速を入力
print("{:.5f} {:.5f} {:.5f}" .format(t, y, v))  # 入力時の数値出力
y0 = y
# 自由落下計算
while y >= 0:  # 高度が0になるまでの時間
    t += d  # 時刻更新
    v += (g-k/m*v)*d  # 速度更新
    y -= v*d  # 位置更新
    print("{:.5f} {:.5f} {:.5f}" .format(t, y, v))  # 計算課程から終了まで数値出力
    tlist.append(t)
    ylist.append(y)
    vlist.append(v)

t_posi0 = t  # 地面に到着する時間

# 計算
ind_0 = np.argmin(np.abs(td-t_posi0))
ylist = ylist[:ind_0]

# データをグラフに(ここでは高度変化)
data = np.concatenate([ylist])
plt.plot(data)
plt.ylabel("Height [m]")
plt.xlabel("Time [s]")
plt.show()
data.shape

# アニメーション
fig, ax = plt.subplots(figsize=(6, 4))
ball, = ax.plot(0, data[0]+5, 'C2o', ms=15)
ax.hlines(0, -0.25, 0.25)
ax.set_xticks([])
ax.set_ylim(-10, data.max()+20)
ax.spines['right'].set_visible(False)
ax.spines['top'].set_visible(False)
ax.spines['bottom'].set_visible(False)
ax.set_title("$Height$="+str(y0)+"[m]")

def update(num):
    ball.set_ydata(data[num]+5)

ani = animation.FuncAnimation(fig, update, 1000, interval=10)
ani.save('ball.gif', dpi=100)
一昨日、全然寝れてなくて執筆・投稿が少し遅くなりました。ごめんなさい🎅
ちなみに「たのしい!数値計算」ってタイトルですが、アニメーションとか見てるときはたのしいけど、それ以外なんもたのしくなかったです、ねむすぎて。
n岡技科大 H31 電電
n岡技科大の電電を解いた。回路,電磁気関連しか解いていない。(電子回路とかは元気があればやるかも)
問題1 電気機器に関する問題
問1
4極の三相誘導電動機がある。この電動機に定格周波数50 Hzを加えて駆動しているときの同期速度$ N_0 $ [r/m]を求めよ。
極数を$ p $、周波数を$ f $とすると同期速度は、
$$ N_0 = \frac{120f}{p} $$
で表される。したがって、
$$ N_0 = \frac{120f}{p} = \frac{120\times 50}{4} = 1500 \rm{[r/m]} $$
問2
問1の電動機が回転速度$ N = 1440 $ [r/m]で回転しているとき、すべり$ s $を求めよ。
すべりは、
$$ s = \frac{N_0 - N}{N_0} = \frac{1500-1440}{1500}=0.04 $$
問3
問1の電動機の1相あたりのL型等価回路をFig.1-1のように求めたい。無負荷試験と拘束試験によって以下の結果を得ている。
(無負荷試験) 定格電圧$ V_0 = 10 \sqrt{3} $ [V]を加えて無負荷試験したところ、入力電流$ I_0 = 0.5 $ [A]、入力電力$ P_0 =12 $ [W]であった。
(拘束試験) 回転子を拘束して入力電圧$ V_s = 3\sqrt{3} $ [V]、50 Hzを加えたところ、入力電流$ I_s = \sqrt{\frac{3}{2}} $ [A]、入力電力$ P_s = 9 $ [W]であった。なお、固定子1相分の巻線抵抗$ r_1 $は0.5 $ \rm{\Omega} $である。
(1)励磁回路の損失分抵抗$ g_0 $ [S]
(2)励磁リアクタンス$ b_0 $ [S]
(3)固定子から見た回転子巻線の抵抗$ r_2^{'} $ [$ \rm{\Omega} $]
(4)固定子巻線と回転子巻線の漏れリアクタンスの和$ X $ [$ \rm{\Omega} $]
を求めよ。
(無負荷試験) 定格電圧$ V_0 = 10 \sqrt{3} $ [V]を加えて無負荷試験したところ、入力電流$ I_0 = 0.5 $ [A]、入力電力$ P_0 =12 $ [W]であった。
(拘束試験) 回転子を拘束して入力電圧$ V_s = 3\sqrt{3} $ [V]、50 Hzを加えたところ、入力電流$ I_s = \sqrt{\frac{3}{2}} $ [A]、入力電力$ P_s = 9 $ [W]であった。なお、固定子1相分の巻線抵抗$ r_1 $は0.5 $ \rm{\Omega} $である。
(1)励磁回路の損失分抵抗$ g_0 $ [S]
(2)励磁リアクタンス$ b_0 $ [S]
(3)固定子から見た回転子巻線の抵抗$ r_2^{'} $ [$ \rm{\Omega} $]
(4)固定子巻線と回転子巻線の漏れリアクタンスの和$ X $ [$ \rm{\Omega} $]
を求めよ。
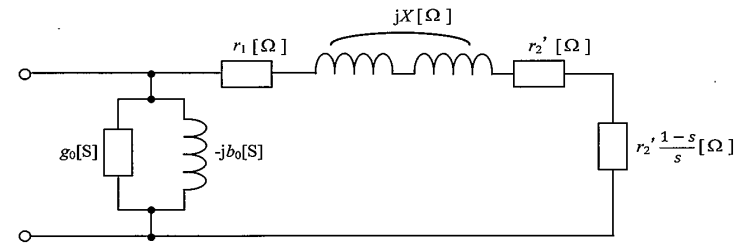
(1) 無負荷試験のとき、すべりが無い。したがって$ r_2^{'}\frac{1-s}{s} =\infty $となり、励磁回路のみ残る。等価回路はこんな感じ。
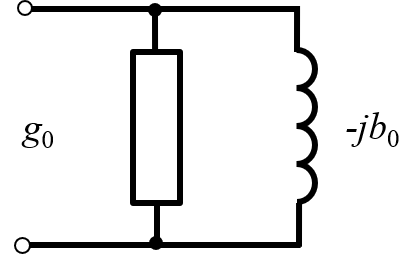
簡単な回路にできたので、無負荷試験の条件をそのまま解くと$ g_0 $が求まる。
$$ P_0 = V_0I_0 = g_0 {V_0}^{2} = 300g_0 = 12 $$
$$ g_0 = \frac{12}{300} = 0.04 \rm{[S]} $$
(2) (1)の結果と無負荷試験の条件より$ b_0 $が求まる。
アドミタンスを$ Y $とすると、
$$ Y = \frac{I_0}{V_0} = \frac{\sqrt{3}}{60} = \sqrt{g_0^2 + b_0^2} $$
$$ b_0^2 = \Bigl( \frac{\sqrt{3}}{60} \Bigr) ^2- {0.04}^2 = \frac{-23}{30000} $$
$$ b_0 = \sqrt{\frac{23}{30000}} \rm{[S]} $$
(3)拘束試験のとき、すべりが1となる。したがって$ r_2^{'}\frac{1-s}{s} =0 $となる。また、電流のほとんどが負荷に流れるため励磁回路は無視できる。等価回路はこんな感じ。
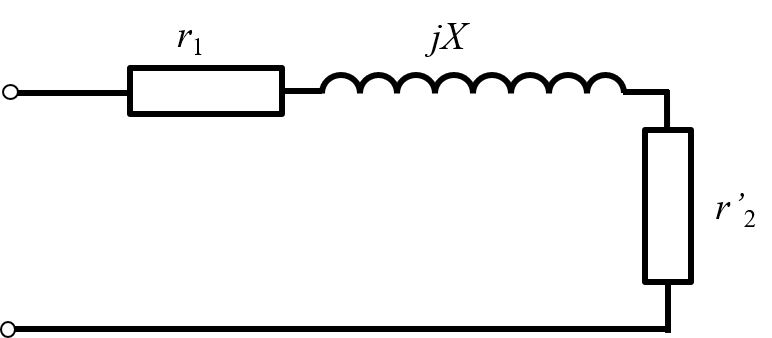
拘束試験の条件より簡単に$ r_2^{'} $が求まる。
$$ P_s = V_s I_s = (0.5+r_2^{'})I_s^2 = 9$$
$$ r_2^{'} = \frac{9}{I_s^2} - 0.5 = 5.5 \rm{[\Omega]} $$
(4) (3)の結果と拘束試験の条件より$ X $は求まる。
インピーダンスを$ Z $とすると、
$$ Z = \frac{V_s}{I_s} = 3\sqrt{2} = \sqrt{(0.5+r_2^{'})^2 +X^2} $$
$$ X^2 = (3\sqrt{2})^2 - (0.5+5.5)^2 = -18 $$
$$ X = 3\sqrt{2} \rm{[\Omega]} $$
問題2 電気回路、伝達関数に関する問題
問1
Fig.2-1の回路について、角周波数$ \omega $ [rad/s]の交流入力電圧$ e_{in} $ [V]から見たインピーダンス$ Z_{all} $ [$ \rm{\Omega} $]を求めよ。但し、$ R_2 $は十分大きいものとする。
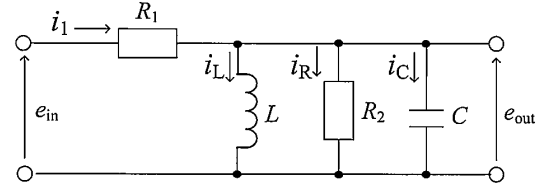
$ R_2 $が十分大きい、つまり開放していると見なせる。すなわち$ i_R = 0 $となる。このときインピーダンスは、
$$ Z_{all} = R_1 + \frac{j\omega L (-j\frac{1}{\omega C})}{j\omega L - j\frac{1}{\omega C}} = R_1 + j \frac{\omega L}{1- \omega ^2 LC} \rm{[\Omega]} $$
問2
問1において、インピーダンスが最大となる角周波数を求めよ。
角周波数$ \omega $で微分して、0になる点を知ればいい。
$$ \frac{d}{d\omega} \{Z_{all}\} = j \frac{L(\omega ^2 LC -1)}{(1-\omega ^2 LC)^2} =0 $$
つまり、
$$ \omega ^2 LC -1 = 0 $$
$$ \omega = \frac{1}{\sqrt{LC}} \rm{[rad/s]} $$*1
問3
Fig.2-1の回路を入力電圧$ e_{in} $ [V]、出力電圧$ e_{out} $ [V]として、ラプラス変換を用いてブロック線図で表したところ、Fig2-2となった。Fig.2-2の(1)~(4)に入る伝達関数を示せ。
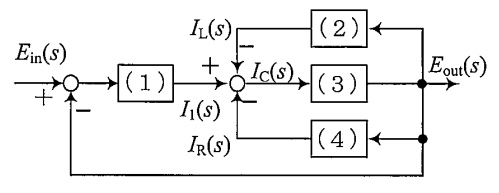
Fig.2-1の回路方程式は、
$$ e_{in} = R_1 i_1 + \frac{1}{C} \int{i_C} dt $$
である。これをラプラス変換すると、
$$ \frac{E_{in}}{s} = R_1 I_1 + \frac{1}{Cs} I_c $$
となる。
こんな感じでやっていけば、
$$ (1) \Rightarrow sR_1 $$
$$ (2) \Rightarrow s^2 L $$
$$ (3) \Rightarrow \frac{1}{C} $$
$$ (4) \Rightarrow sR_2 $$
となる。
問4
問3で求めたブロック線図をまとめて、入力電圧$ E_{in}(s) $から出力電圧$ E_{out}(s) $までの伝達関数を求めよ。
伝達関数は、
$$ G(s) = \frac{E_{out}(s)}{E_{in}(s)} = \frac{I_C}{sCR_1 I_1 + I_C} = \frac{sLR_{2}}{R_{1} R_{2} +s(LR_{1}+L R_{2}) +s^{2} LCR_{1}R_{2}} $$
となる。*2
問5
Fig.2-1の回路に、入力電圧$ e_{in} = 10 $ [V]の直流電圧を加えたときの出力電圧$ e_{out} $ [V]の過渡応答式を求めよ。但し、キャパシタ$ C $の初期電荷およびインダクタ$ L $の初期電流を0とし、$ R_1 =5 \rm{[\Omega]} $、$ R_2 =1 \rm{[\Omega]} $、$ C =0.2 \rm{[F]} $、$ L =1 \rm{[H]} $とする。
回路定数を問4で求めた伝達関数に適用すると、
$$ G(s) = \frac{s}{s^2 +6s +5 } $$
$$ s^2 + 6s + 5 = (s+1 ) (s+5 ) $$
となる。
$$ \mathcal{L}^{-1}[G(s)] = g(t) = \frac{1}{4} \Bigl\{ 5e^{-5t} - e^{-t} \Bigr \} $$
となる。
つまり過渡応答式は、
$$ e_{out}(t) = 10g(t) = \frac{5}{2}\Bigl\{ 5e^{-5t} - e^{-t} \Bigr \} $$
となる。
問題3 電磁誘導に関する問題
磁場に垂直な面内で円板導体が回転しているため、円板導体中には起電力が生じる。まず、円板導体内の直線OC上でOから距離$ r $の位置にある微小な長さ$ dr $の半径要素に注目する。円板導体が回転する角速度が$ \omega $であるため、半径要素$ dr $が運動する速さは、$ v =(1) $である。これより、半径要素$ dr $の部分で発生する起電力の大きさは、$ de = (2) $となる。したがって、円板導体内の直線OCの部分において発生する起電力の大きさは、$ e = (3) $となる。円板導体中に起電力が発生することにより、抵抗$ R $には電流$ I $がFig.3-1中の$ (4) $に流れる。点Oと点Cにおける接触抵抗や円板導体における抵抗を無視できるとすると、定常状態においては、$ I = (5) $である。ここで求めた電流$ I $は円板導体内の直線OC間にも流れるので、回転する円板導体には力が働く。半径要素$ dr $の部分に働く力の大きさは、$ dF = (6) $となり、$ dF $の回転中心軸まわりのトルクの大きさは、$ dT = (7) $となる。したがって、円板導体全体に対して働く回転中心軸まわりのトルクの大きさは、$ T = (8) $となる。このトルク$ T $は、円板導体の回転を$ (9) $さえる方向に働く。
(1)~(9)に入る数式、語句を埋めよ。
(1)~(9)に入る数式、語句を埋めよ。
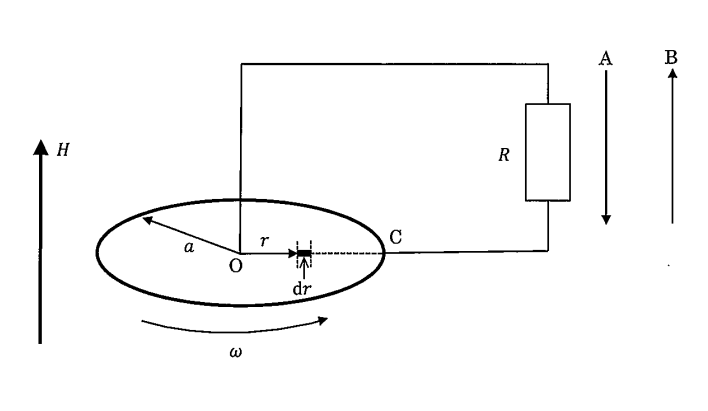
円運動するときの半径$ r $と角速度の関係より、
$$ (1) \Rightarrow v= \omega r $$
となる。
電荷量を$ q $とするとLorentz力は、$ \boldsymbol{F}=q(\boldsymbol{v} \times \boldsymbol{B}) $であるから、
$ \boldsymbol{E} =\boldsymbol{v} \times \boldsymbol{B} $となる。*3
この電場の大きさから起電力を求めると、
$$ de = | \boldsymbol{E} | dr = vBdr $$
となる。つまり、
$$ (2) \Rightarrow de= \omega r \mu_{0} H dr $$
である。
(2)を原点Oから半径$ a $まで積分すると、
$$ \int_{0}^{a} {de} = e = \frac{\mu_0 H \omega a^2}{2} $$
となる。つまり、
$$ (3) \Rightarrow e= \frac{\mu_0 H \omega a^2}{2} $$
である。
ここで起電力の向きについて考えよう。Neumann-Lenzの電磁誘導則よりうず電流を妨げる向きに起電力は生じる。この円板導体には磁場によって反時計回りにうず電流が生じるが、その逆向きに誘導電流が生じることになる。つまり起電力は起電力は点Oから点Cの向きに生じる。したがって電流はBの向きである。
$$ (4) \Rightarrow \text{Bの向き} $$
Ohmの法則より電流$ I $は、
$$ I = \frac{e}{R} = \frac{\mu_0 H \omega a^2}{2R} $$
となる。つまり、
$$ (5) \Rightarrow I = \frac{\mu_0 H \omega a^2}{2R} $$
である。
半径要素$ dr $中の電流が受ける力は、$ F = IBl $より、
$$ dF = IBdr = \frac{\omega (\mu_0 H a)^2}{2R} dr $$
となる。つまり、
$$ (6) \Rightarrow dF = \frac{\omega (\mu_0 H a)^2}{2R} dr $$
である。
この回転中心軸回りの力のモーメントは、$ d\boldsymbol{T} = \boldsymbol{r}\times d\boldsymbol{F} $だから、
$$ dT = r dF = \frac{r \omega (\mu_0 H a)^2}{2R} dr $$
となる。つまり、
$$ (7) \Rightarrow dT = \frac{r \omega (\mu_0 H a)^2}{2R} dr $$
である。
この微小半径に加わる力のモーメントを原点Oから半径$ a $まで積分すると、
$$ \int_{0}^{a} {dT} = T = \frac{\omega (\mu_0 H )^2 a^4}{4R} $$
となる。つまり、
$$ (8) \Rightarrow T = \frac{\omega (\mu_0 H )^2 a^4}{4R} $$
である。
なおこの力のモーメントは回転方向とは逆向きに働くので、回転を減速させる方向といえる。
$$ (9) \Rightarrow \text{減速} $$
どきどき物理
こんにちは。あったかくなりましたね。
突然ですがみなさんは最近ドキドキしましたか?
恋人と遊んだり、彼女に包丁を向けられたり、狭い道で対向車のトラックがセンターライン超えてたり、物理を勉強したり...
いろんなドキドキがあります。
さて今日は力学の問題を解いていきます。
問題1
運動方程式の解が$ x=(v_0 \mathrm{cos}\theta )t $、$ y=0 $、$ z=(v_0 \mathrm{sin}\theta)t-\frac{1}{2}gt^2 $で与えられているとする。また運動の軌跡は$ z=(\mathrm{tan}\theta)x-\frac{g}{2{v_0}^2\mathrm{cos}^2\theta}x^2 $である。このときの最高地点の高さ$ z $と到達時間を求めよ。
真っ先に思いつくのが高さ$ z $を微分して最大値を求めるって方法です。(厳密に言うと極値を求める作業)
$ z $ですが変数が時間$ t $の時のほうが微分しやすそうですね。
$ z(t) $を微分すると、
$$ \frac{dz}{dt} = \frac{d}{dt} \Bigl\{ (v_0 \mathrm{sin}\theta)t-\frac{1}{2}gt^2 \Bigr\} = v_0\mathrm{sin}\theta - gt $$
となります。
これが0のとき、
$$ v_0\mathrm{sin}\theta - gt = 0 $$
$$ t=\frac{v_0}{g}\mathrm{sin}\theta $$
とわかりました。これは最高地点到達時の経過時間そのものです。
この最大値をとる$ t $を$ z(t) $に適用すると、
$$ z=\frac{{v_0}^2}{2g}\mathrm{sin}^2\theta $$
と最高地点の高さが求まりました。
問題2
運動方程式の解が$ x=(v_0 \mathrm{cos}\theta )t $、$ y=0 $、$ z=(v_0 \mathrm{sin}\theta)t-\frac{1}{2}gt^2 $で与えられているとする。また運動の軌跡は$ z=(\mathrm{tan}\theta)x-\frac{g}{2{v_0}^2\mathrm{cos}^2\theta}x^2 $である。このときの水平到達距離と到達時間を求めよ。また$ v_0 $が一定の場合、水平到達距離の最大値とそのときの角度$ \theta $はいくらか。
これも問題1と同様に解いていけばいいです。水平距離$ x $と高さ$ z $の式、すなわち運動の軌跡を見てみましょう。
$$ z=(\mathrm{tan}\theta)x-\frac{g}{2{v_0}^2\mathrm{cos}^2\theta}x^2 $$
そもそもこの運動は放物運動なので投げ始めと投げ終わりは$ z = 0 $になるはず。
投げ始めは$ t=0 $とすればよい。そこで今知りたい到達距離は時間に依存しない形にしたいわけです。($ z = 0 $のときの時間$ t $を$ x $に代入するのでもいいが、まわりくどい)
このことから$ z=0 $とすると、
$$ 0 =(\mathrm{tan}\theta)x-\frac{g}{2{v_0}^2\mathrm{cos}^2\theta}x^2 $$
$$ x = \frac{2{v_0}^2\mathrm{cos}^2\theta}{g} \mathrm{tan}\theta = \frac{2{v_0}^2\mathrm{cos}\theta\mathrm{sin}\theta}{g} $$
と$ x $に関する式がつくれました。これが水平到達距離です。
この水平到達距離$ x $を$ x=(v_0 \mathrm{cos}\theta )t $に代入すると、到達時の時間$ t $を求めることができます。
$$ \frac{2{v_0}^2\mathrm{cos}\theta\mathrm{sin}\theta}{g} = (v_0 \mathrm{cos}\theta )t $$
$$ t = \frac{2v_0}{g} \mathrm{sin}\theta $$
となります。
さらに、$ x(t) $から$ x(\theta) $になったので 、この水平到達距離が最大になるときの角度も求めることができます。
やはりこれも極値そのものなので微分して0になるのを求めます。
$$ \frac{dx}{d\theta}=\frac{2{v_0}^2}{g} \Bigl\{ \frac{d}{d\theta}\{\mathrm{cos}\theta\}\mathrm{sin}\theta + \mathrm{cos}\theta \frac{d}{d\theta}\{\mathrm{sin}\theta \} \Bigr\} =\frac{2{v_0}^2}{g} \Bigl\{ -\mathrm{sin}^2\theta + \mathrm{cos}^2\theta \Bigr\} $$
これが0のとき、
$$ 0 = -\mathrm{sin}^2\theta + \mathrm{cos}^2\theta $$
$$ \mathrm{sin}^2\theta = \mathrm{cos}^2\theta $$
$$ \mathrm{sin}\theta = \mathrm{cos}\theta $$
となります。このとき角度$ \theta $は
$$ \theta = \frac{\pi}{4} $$
のみです。
したがって角度が$ \frac{\pi}{4} $のとき水平到達距離は最大となります。
最大値は、
$$ x(\frac{\pi}{4})=\frac{2{v_0}^2}{g}\mathrm{cos}(\frac{\pi}{4})\mathrm{sin}(\frac{\pi}{4}) = \frac{{v_0}^2}{g} $$
となります。
余談ですがボールなり物を投げるとき角度45°がいいと言われますよね。それを上記の計算で確かめることができました。
Jensenの不等式など
花粉が猛威を振るう時期になった。私は外出をほとんどしていないので、今のところ被害を最小限に抑えることができている(外出したらやばいかもしれない)。
さて数学の話題について書こうと思う。友人から送られてきた数学の問題で少々興味深いものがあったので、少しだけ書いてみようかなといった次第である。
Jensenの不等式
確率統計で使ったりするんだとか。東工大の2次試験でもたまに出るらしい。凸関数の不等式なんだとか。
このJensenの不等式に関する問題を解いていく。
凸関数の性質(1)
実数値関数$ f(x) $は任意の実数$ x $に対して2階導関数$ \frac{d^2 f(x)}{dx^2} $が存在し、$ \frac{d^2 f(x)}{dx^2} \geq 0 $となる。
$ x_1 < y < x_2 $を満たす$ x_1 $、$ x_2 $、$ y $に対して、$ \frac{f(x_2)-f(y)}{x_2 - y} \geq \frac{f(y)-f(x_1)}{y - x_1} $
が成立することを示せ。
$ x_1 < y < x_2 $を満たす$ x_1 $、$ x_2 $、$ y $に対して、$ \frac{f(x_2)-f(y)}{x_2 - y} \geq \frac{f(y)-f(x_1)}{y - x_1} $
が成立することを示せ。
これはJensenの不等式を使わない*1。凸関数の定義そのものである。
$ \frac{d^2 f(x)}{dx^2} \geq 0$であるから下に凸だとただちにわかる。また$ \frac{f(x_2)-f(y)}{x_2 - y} \geq \frac{f(y)-f(x_1)}{y - x_1} $の形が平均値の定理だな~とわかる。このことからLagrangeの平均値の定理を用いて示す。
$ x_1 <\alpha < y < \beta < x_2 $となる$ \alpha $、$ \beta $を考える。Lagrangeの平均値の定理より、
$$ \frac{f(y)-f(x_1)}{y - x_1} = \frac{df(x)}{dx}|_{x= \alpha} $$ $$ \frac{f(x_2)-f(y)}{x_2 - y} = \frac{df(x)}{dx}|_{x= \beta} $$
が成立する。
また$ \alpha < y < \beta $の区間においても
$$ \frac{f(\beta)-f(\alpha)}{\beta - \alpha} = \frac{df(x)}{dx}|_{x=y} $$
となる。
ところで$ g(x)=\frac{df(x)}{dx} $とすると
$$ \frac{dg(x)}{dx}= \frac{d^2 f(x)}{dx^2}$$
と書ける。
条件$ \frac{d^2 f(x)}{dx^2} \geq 0$より$ \frac{dg(x)}{dx} \geq 0 $となる。つまり$ g(x) $が単調増加する。
ここで$ g(\alpha) = \frac{df(x)}{dx}|_{x= \alpha}$、$ g(\beta)= \frac{df(x)}{dx}|_{x= \beta} $とすると、
$$ \frac{g(\beta)-g(\alpha)}{\beta - \alpha} = \frac{dg(x)}{dx}|_{x=y} \geq 0 $$
と書ける。この不等式を変形すると
$$ g(\beta) \geq g(\alpha) $$
$$ \frac{df(x)}{dx}|_{x= \beta} \geq \frac{df(x)}{dx}|_{x= \alpha} $$
$$ \frac{f(x_2)-f(y)}{x_2 - y} \geq \frac{f(y)-f(x_1)}{y - x_1} $$
となる。以上より$ \frac{f(x_2)-f(y)}{x_2 - y} \geq \frac{f(y)-f(x_1)}{y - x_1} $の不等式が成立することを示せた。
実数値関数$ f(x) $は任意の実数$ x $に対して2階導関数$ \frac{d^2 f(x)}{dx^2} $が存在し、$ \frac{d^2 f(x)}{dx^2} \geq 0 $となる。
任意の実数$ x_1 $、$ x_2 $と$ 0\leq \alpha \leq 1 $を満たす任意の$ \alpha $に対して、$ \alpha f(x_1) + (1-\alpha)f(x_2) \geq f(\alpha x_1 + (1-\alpha)x_2 )$ が成立することを示せ。
任意の実数$ x_1 $、$ x_2 $と$ 0\leq \alpha \leq 1 $を満たす任意の$ \alpha $に対して、$ \alpha f(x_1) + (1-\alpha)f(x_2) \geq f(\alpha x_1 + (1-\alpha)x_2 )$ が成立することを示せ。
これは凸関数の性質(1)と同様の方法で解くことが可能。
$ x_1 < x_2 $とすると$ x_1 < \alpha x_1 + (1-\alpha)x_2 < x_2 $となる。
今、$ \alpha x_1 + (1-\alpha)x_2 = A $とすると、
$$ \frac{f(x_2)-f(A)}{x_2 - A} \geq \frac{f(A)-f(x_1)}{A - x_1} $$
となる。*2
この不等式を変形すると、
$$ (A - x_1)\Bigl(f(x_2)-f(A)\Bigr) \geq (x_2 - A)\Bigl(f(A) - f(x_1)\Bigr) $$
$$ (A - x_1)f(x_2) + (x_2 - A)f(x_1) \geq (x_2 - x_1)f(A) $$
$$ \frac{A - x_1}{x_2 - x_1} f(x_2) + \frac{x_2 - A}{x_2 - x_1} f(x_1) \geq f(A) $$
となる。
$ f(x_2) $の係数は、
$$ \frac{A - x_1}{x_2 -x_1} = \frac{(\alpha -1)x_1 + (1- \alpha)x_2}{x_2 - x_1}=1-\alpha $$
となる。
$ f(x_1) $の係数は、
$$ \frac{x_2 - A}{x_2 -x_1} = \frac{x_2 - \alpha x_1 -(1- \alpha )x_2}{x_2 - x_1}=\alpha $$
となる。
以上より$ \alpha f(x_1) + (1-\alpha)f(x_2) \geq f(\alpha x_1 + (1-\alpha)x_2 )$ が成立する。
凸関数の性質(3)
凸関数の性質(1) と(2)を満たす関数$ f(x) $は任意の$ n $個の実数$ x_1, ......,x_n $と$\alpha _i \geq 0 , $ $ \sum\limits _{i=1} ^n \alpha _i =1 $を満たす任意の$ \alpha _1, ......,\alpha _n $に対して、$ \sum \limits _{i=1} ^n {\alpha _i f(x_i)} \geq f( \sum \limits _{i=1} ^n {\alpha _i x_i}) $ が成立することを示せ。
Jensenの不等式を証明する問題だ。数学的帰納法により示すことにする。
$$ \alpha_1 f(x_1)+\alpha_2 f(x_2) \geq f(\alpha _1 x_1 + \alpha _2 x_2) $$
が成立する。
今、$ \lambda = 1 - \alpha _n$、$ \gamma = \sum\limits _{i=1} ^{n-1} \frac{\alpha _i x_i}{\lambda} $ となる$ \lambda $と$ \gamma $を考える。
もちろん$ \alpha_n + \lambda =1 $、$ \lambda > 0 $、$ \alpha_n > 0 $ であるから、
\begin{align} f(\sum \limits _{i=1} ^n {\alpha _i x_i})& =f(\lambda \sum \limits _{i=1} ^{n-1}\frac{\alpha _i x_i}{\lambda}+ \alpha_n x_n) \\\ & =f(\lambda \gamma + \alpha_n x_n) \\\ & \leq \lambda f(\gamma) +\alpha_n f(x_n) \end{align}
が成立する。
ここで$ \lambda_i = \frac{\alpha_i}{\lambda} $とすると、$ \gamma = \sum \limits _{i=1} ^{n-1} \lambda_i x_i $ 、$ \sum \limits _{i=1} ^{n-1} \lambda_i =1 $ 、$ \lambda > 0 $ である。
帰納法の仮定より
\begin{align} f(\gamma) = f( \sum \limits _{i=1} ^{n-1} \lambda_i x_i ) & \leq \sum \limits _{i=1} ^{n-1} \lambda_i f(x_i) \\\ & = \frac{1}{\lambda}\sum \limits _{i=1} ^{n-1} \alpha_i f(x_i) \end{align}
となる。
したがって
\begin{align} f(\sum \limits _{i=1} ^{n} \alpha_i x_i) & \leq \sum \limits _{i=1} ^{n-1} \alpha_i f(x_i) + \alpha_n f(x_n) \\\ & = \sum \limits _{i=1} ^{n} \alpha_i f(x_i) \end{align}
となり$ n $の時も成立することがわかった。以上より任意の自然数$ n $においてJensenの不等式が成立する。
